中文简体

Sterowniki pojazdów przemysłowych: bezpieczeństwo od podstaw
Sterowniki pojazdów przemysłowych to najskuteczniejszy element elektroniczny zapobiegający wypadkom związanym z wózkami widłowymi i sprzętem budowlanym. Stale monitorują dynamikę maszyny i interweniują w ciągu milisekund — znacznie szybciej niż jakikolwiek operator. W samych Stanach Zjednoczonych wypadki z udziałem pojazdów przemysłowych z napędem powodują rocznie około 34 900 obrażeń i 85 ofiar śmiertelnych. Sterowniki bezpośrednio radzą sobie z tymi zagrożeniami dzięki redundantnym architekturom bezpieczeństwa, aktywnym funkcjom stabilności i diagnostyce usterek w czasie rzeczywistym. Prawidłowo zintegrowane przekształcają niebezpieczną maszynę w przewidywalny, kontrolowany zasób.
Dane terenowe potwierdzają wpływ: floty wyposażone w zaawansowane sterowniki udokumentowały o 70% mniej wypadków i o 80% mniej uszkodzeń sprzętu w porównaniu z systemami odłączonymi. Korzyści te nie wynikają z teorii, ale z ciągłej, automatycznej regulacji prędkości, ograniczania przechyłu i unikania kolizji – a wszystko to realizowane jest przez sterownik bez konieczności podejmowania działań przez operatora.
Nadmiarowa architektura — ochrona dwurdzeniowa
Sercem bezpieczeństwa jest redundancja sprzętu. Nowoczesne sterowniki wykorzystują konstrukcję z dwoma mikroprocesorami (kategoria 3 zgodnie z normą EN ISO 13849), która przetwarza każdy sygnał krytyczny przez dwa niezależne kanały. Jeśli jeden procesor ulegnie awarii, drugi w dalszym ciągu monitoruje i kontroluje funkcje bezpieczeństwa, zapobiegając niezamierzonemu ruchowi lub utracie zasilania.
Redundancja obejmuje również podwójne ścieżki wejściowe dla czujników o znaczeniu krytycznym dla bezpieczeństwa — położenie przepustnicy, uruchomienie hamulców, kąt skrętu. Jakakolwiek niezgodność między dwiema ścieżkami natychmiast wyzwala stan bezpieczny, zazwyczaj zmniejszenie prędkości do trybu pełzania lub całkowite odcięcie silnika. Jest to zgodne z normą EN 1175:2025, która określa minimalne poziomy wydajności dla systemów sterowania związanych z bezpieczeństwem.
Awarie jednopunktowe są skutecznie neutralizowane — nawet w przypadku silnych wibracji, naprężeń termicznych lub starzenia się podzespołów sterownik pozostaje albo sprawny, albo odporny na awarie.
Aktywne funkcje bezpieczeństwa – interwencja przed reakcją
Poza pasywną redundancją kontrolery wykonują zadania aktywne algorytmy bezpieczeństwa które modyfikują zachowanie pojazdu w czasie rzeczywistym, wykorzystując fuzję czujników i komunikację poprzez magistralę CAN.
Ograniczenie prędkości i pochylenia
Kontrolery dynamicznie ograniczają prędkość jazdy w oparciu o wysokość podnoszenia, masę ładunku i kąt skrętu. Gdy wózek widłowy podnosi duży ładunek, sterownik automatycznie zmniejsza prędkość maksymalną i ogranicza kąt pochylenia masztu oraz prędkość pochylenia, aby zapobiec przewróceniu się masztu do przodu. To wymuszanie jest zakodowane na stałe i operator nie może go obejść.
Systemy kontroli stabilności
Zaawansowane sterowniki integrują się z pakietami stabilności obejmującymi wiele czujników (np. 10 czujników, 3 siłowniki i 1 kontroler). Mogą blokować tylną oś podczas ostrych zakrętów, aby zmniejszyć ryzyko przewrócenia się na bok i ograniczyć przechylenie do przodu, gdy wysokość i położenie ładunku stają się krytyczne. Wszystkie korekty następują szybciej, niż jest w stanie zareagować najbardziej doświadczony kierowca.
Bliskość i unikanie kolizji
Czujniki zbliżeniowe przekazują dane do sterownika, który automatycznie zmniejsza prędkość, gdy zbliżają się piesi lub inne pojazdy. Sterownik moduluje także funkcje hydrauliczne (podnoszenie, opuszczanie, przechylanie) w oparciu o zasady strefowe, poprawiając stabilność ładunku i redukując energię uderzenia. W trybach autonomicznych sterowniki z certyfikatem bezpieczeństwa wykonują zatrzymania awaryjne z opóźnieniami poniżej 100 ms.
Diagnostyka w czasie rzeczywistym i inteligencja magistrali CAN
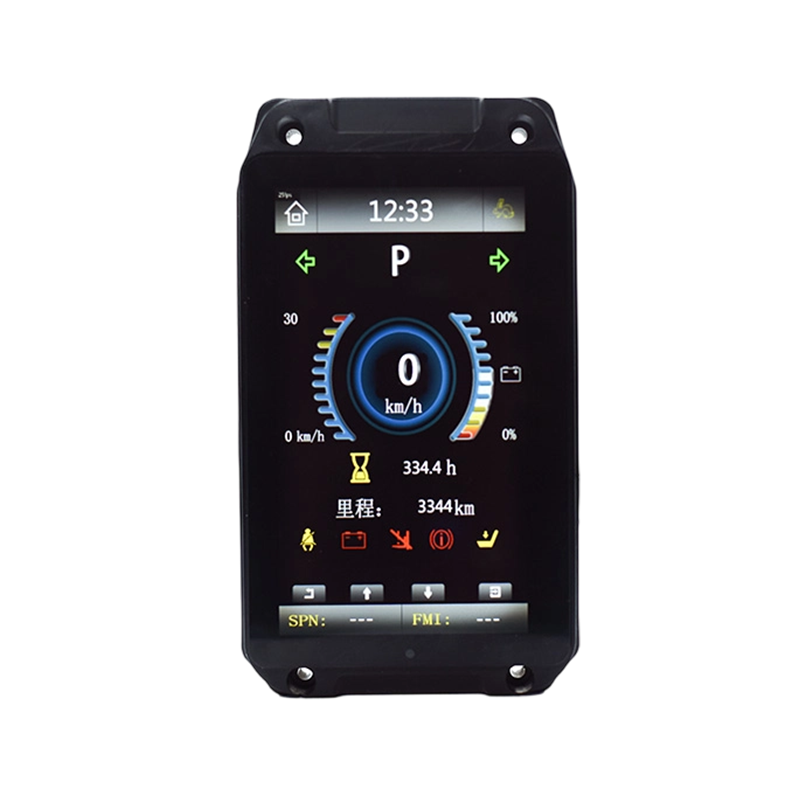
Zdolność diagnostyczna sterownika jest równie istotna jak jego logika interwencji. Przez Magistrala sieci kontrolera (CAN). stale wymienia dane z urządzeniami zarządzającymi baterią, czujnikami i wyświetlaczami — monitorując napięcie, temperatura, stan naładowania i kody usterek .
Obsługa nowoczesnych kontrolerów UDS (ISO 14229) i SAE J1939 protokoły, umożliwiające technikom odczytywanie bieżących danych, historii usterek i dzienników zdarzeń związanych z bezpieczeństwem za pomocą standardowych narzędzi diagnostycznych. Pamięć nieulotna przechowuje zapisy dotyczące cykli zasilania, pomagając w analizie przyczyn źródłowych po incydentach.
Konserwacja predykcyjna staje się możliwe: menedżerowie flot mogą to zrobić, śledząc temperaturę sterownika, pobór prądu i liczbę błędów planuj naprawy zanim wystąpią awarie — ograniczenie nieplanowanych przestojów i wypadków w trakcie eksploatacji.
Standardowey bezpieczeństwa funkcjonalnego – podstawa zgodności
Każdy sterownik bezpieczeństwa musi zostać zatwierdzony pod kątem międzynarodowych standardów. Zgodność nie podlega negocjacjom do legalnego działania i ochrony odpowiedzialności na rynkach regulowanych.
ISO 13849 – Poziomy wydajności
ISO 13849-1 definiuje poziomy wydajności (PL) od a do e. Dla każdej funkcji bezpieczeństwa sterownik musi osiągnąć wymagany poziom PL (PL r ) określone na podstawie oceny ryzyka. Kontrolery z Architektura dwukanałowa kategorii 3 zazwyczaj dociera PL d lub PL e , najwyższy poziom niezawodności.
EN 1175:2025 – Bezpieczeństwo elektryczne wózków widłowych
Norma ta określa minimalne poziomy wydajności dla wszystkich komponentów elektrycznych/elektronicznych na wózkach przemysłowych. Kontrolery certyfikowane zgodnie z normą EN 1175 zapewniają producentom OEM i użytkownikom końcowym udokumentowane dowody zgodności.
ISO26262 – Bezpieczeństwo funkcjonalne pojazdów drogowych
W przypadku pojazdów poruszających się po drogach lub pojazdów o mieszanym przeznaczeniu: ISO26262 ma zastosowanie, wymagając mikrokontrolerów klasy samochodowej, monitorowania master-slave i wielopoziomowego nadzoru momentu obrotowego.
| Standard | Zakres | Wymagania dotyczące kluczowego kontrolera |
| ISO 13849-1 | Systemy sterowania związane z bezpieczeństwem | PL r zadanie; Architektura kategorii 2/3/4 |
| EN 1175:2025 | Bezpieczeństwo elektryczne wózków przemysłowych | Minimalne poziomy wydajności funkcji bezpieczeństwa |
| ISO26262 | Bezpieczeństwo funkcjonalne pojazdów drogowych | klasyfikacja ASIL; konstrukcja odporna na awarie |
| ISO 3691-4 | Wózki przemysłowe bez kierowcy (AGV) | Monitorowanie pola ochronnego; kontrola prędkości/ruchu |
Korzyści operacyjne — bezpieczeństwo zwiększa produktywność
Bezpieczeństwo i produktywność uzupełniają się, a nie są sprzeczne. Kontrolowane, przewidywalne zachowanie pojazdu zmniejsza zmęczenie operatora i zwiększa pewność, a te same interwencje ograniczają uszkodzenia produktów, zużycie sprzętu i przestoje.
Wdrożone systemy wykazują o 70% mniej wypadków i o 80% mniej uszkodzeń przy 15% wzroście wykorzystania sprzętu. Kontrolery nie są kosztem — są dźwignią wartości.
W przypadku sprzętu budowlanego pracującego w trudnych warunkach wzmocnione obudowy (odlew aluminiowy, uszczelnienie IP65/IP66, otwory wentylacyjne Gore-Tex) zapewniają niezawodne działanie w kurzu, wilgoci i ekstremalnych temperaturach, zapewniając dostępność funkcji bezpieczeństwa przez cały okres użytkowania maszyny.
Przebieg interwencji związanych z bezpieczeństwem
Poniższa sekwencja pokazuje, jak administrator wykrywa ryzyko i podejmuje działania, aby zapobiec incydentowi.
Całkowity czas reakcji: zazwyczaj < 100 ms od wykrycia czujnika do polecenia siłownika.
Często zadawane pytania
Jaka jest najważniejsza funkcja bezpieczeństwa w sterowniku?
Nadmiarowa architektura z dwoma mikroprocesorami — gwarantuje, że awaria pojedynczego komponentu nie wyłączy funkcji bezpieczeństwa.
W jaki sposób kontrolery zapobiegają przewróceniu się wózka widłowego?
Monitorując wysokość, masę, kąt skrętu i prędkość ładunku w czasie rzeczywistym, a następnie w razie potrzeby zmniejszając prędkość, ograniczając przechylenie i blokując osie.
Jakie standardy musi spełniać sterownik bezpieczeństwa?
ISO 13849-1 (PL d/e), EN 1175:2025, and where applicable ISO 26262 or ISO 3691‑4 for AGVs.
Czy sterowniki obniżają koszty utrzymania?
Tak — diagnostyka w czasie rzeczywistym i rejestrowanie w oparciu o magistralę CAN umożliwiają konserwację predykcyjną, ograniczając nieplanowane przestoje i koszty napraw.
Jak szybko kontroler może zareagować na zagrożenie?
Zwykle poniżej 100 milisekund — znacznie szybciej niż czas reakcji człowieka (200–300 ms).